Файл: Электрический привод. учебное пособие. Дмитриев О.А.doc
ВУЗ: Не указан
Категория: Не указан
Дисциплина: Не указана
Добавлен: 05.08.2026
Просмотров: 228
Скачиваний: 0
Если
масса постоянна, то
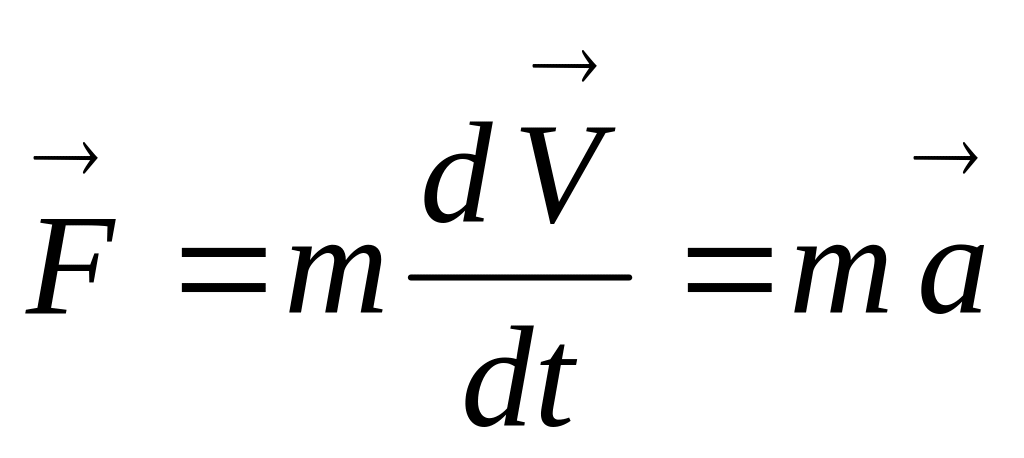 ,
где
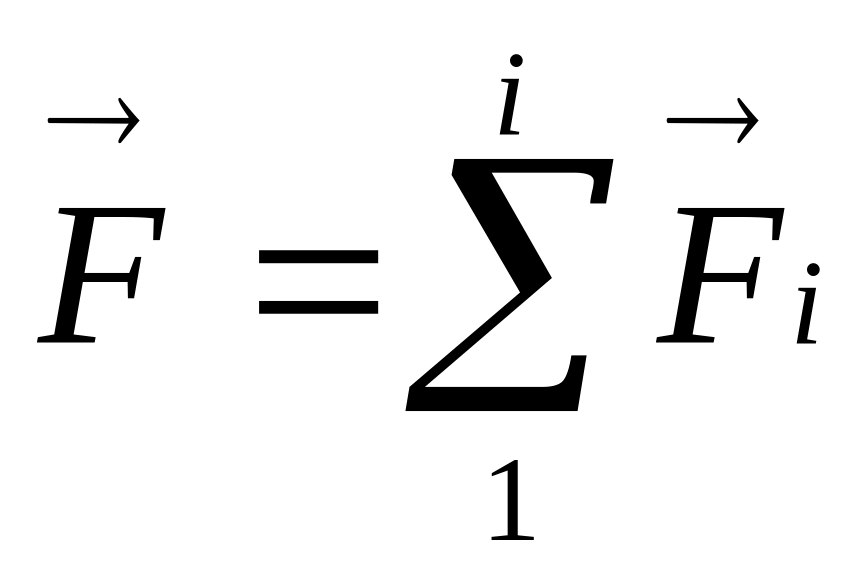 - сумма векторов сил.
Этот закон устанавливает, что если результирующая сила не равна нулю, то тело получает ускорение (замедление), величина которого зависит от величины силы и времени ее
приложения.
Для вращательного движения второй закон Ньютона формулируется следующим образом: импульс момента равен изменению количества движения
M∑ dt = d( Jω)
Количество движения - произведение момента инерции вращаю-
щихся масс на их угловую скорость.
Момент инерции J(кгм2) - параметр, аналогичный по смыслу массе при поступательном движении, характеризует меру инерции тел, вращающихся относительно фиксированной оси вращения. Момент инерции материальной точки с массой m равен произведению массы на квадрат расстояния от точки до оси вращения J = тR2 .
Если момент инерции постоянен, то уравнение второго закона Ньютона можно представить в виде
M∑
=
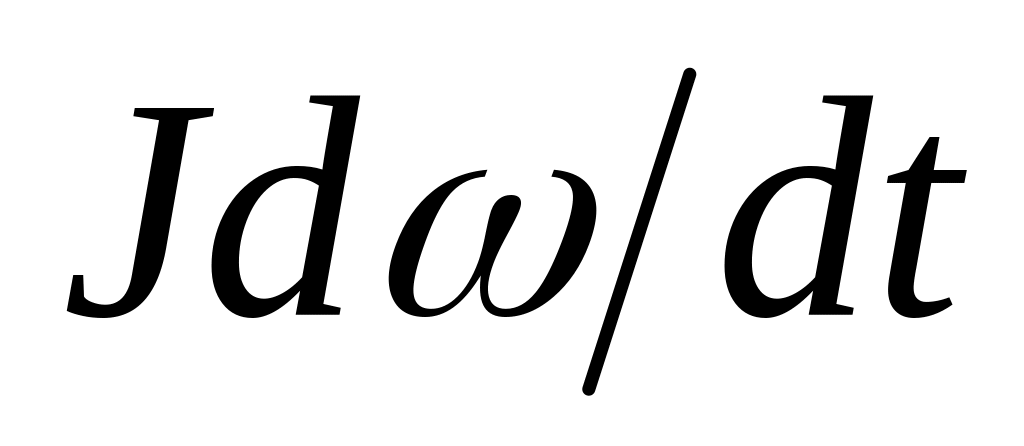 .
Здесь M∑ - алгебраическая сумма моментов, прикладываемых к
телу вращения.
Алгебраическая сумма моментов, прикладываемых к валу
электродвигателя, состоит из электромагнитного момента, соз-
даваемого электродвигателем, и суммы моментов сил сопротивления (активных и реактивных), равных по величине моменту электродвигателя, но направленных в противоположную сторону. Обозначив сумму моментов сил сопротивления как
15
Мс – момент сопротивления движению или статический момент на валу электродвигателя, получим
М
– Мс = J∑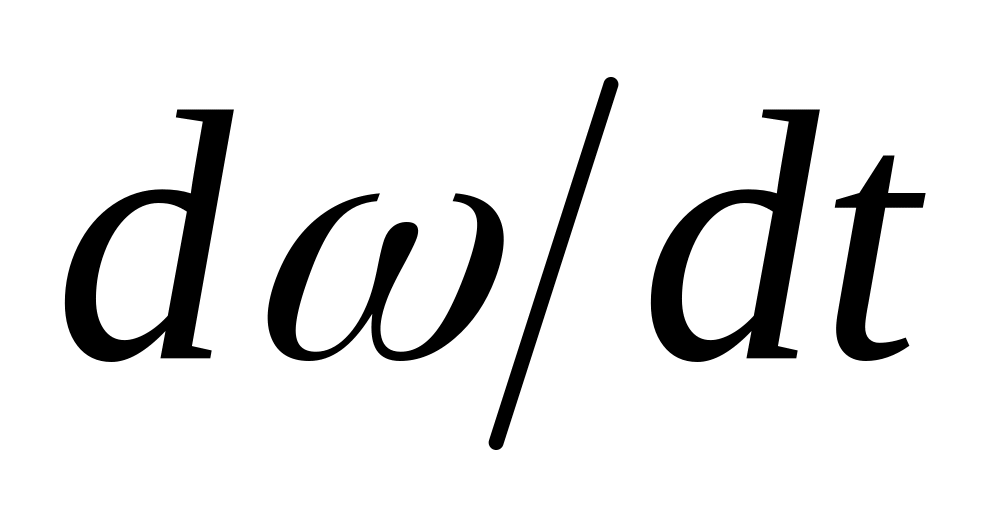 .
( 2.1 )
Это уравнение, отражающее второй закон Ньютона, называют уравнением движения электропривода. Отметим, что в этом уравнении все моменты приложены к валу двигателя, а
момент инерции J∑ отражает инерционности всех масс, связанных с валом электродвигателя и совершающих вместе с ним механическое движение.
Для поступательного движения уравнение движения
электропривода соответственно будет
F
– Fc
= m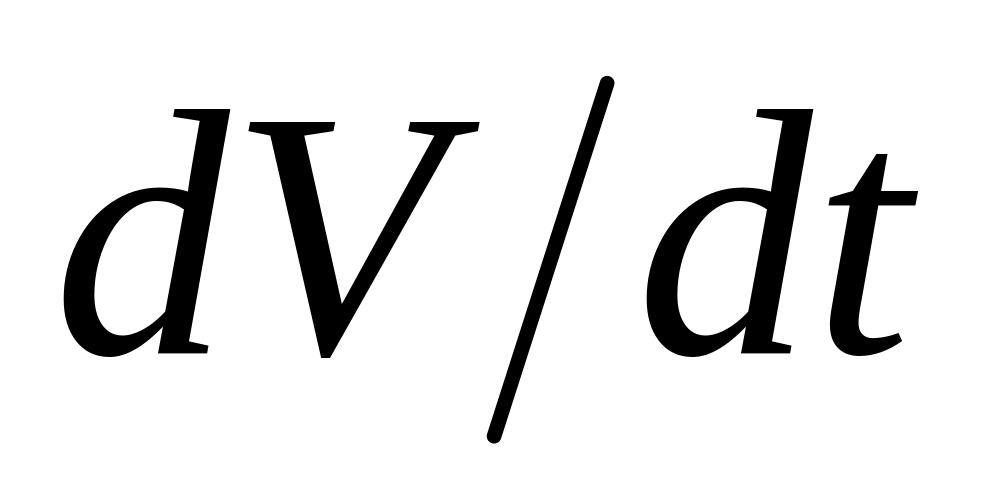 ,
где F – усилие, развиваемое двигателем;
Fc – усилие сопротивления движению.
-
Поступательное
движение
Вращательное движение
Пара-
метр
Обозна-
чение
Раз-мер-
ность
Пара-
метр
Обозна-
чение
Раз
мер-
ность
Путь
S
м
Угол поворота
φ
радиан
Ско-
рость
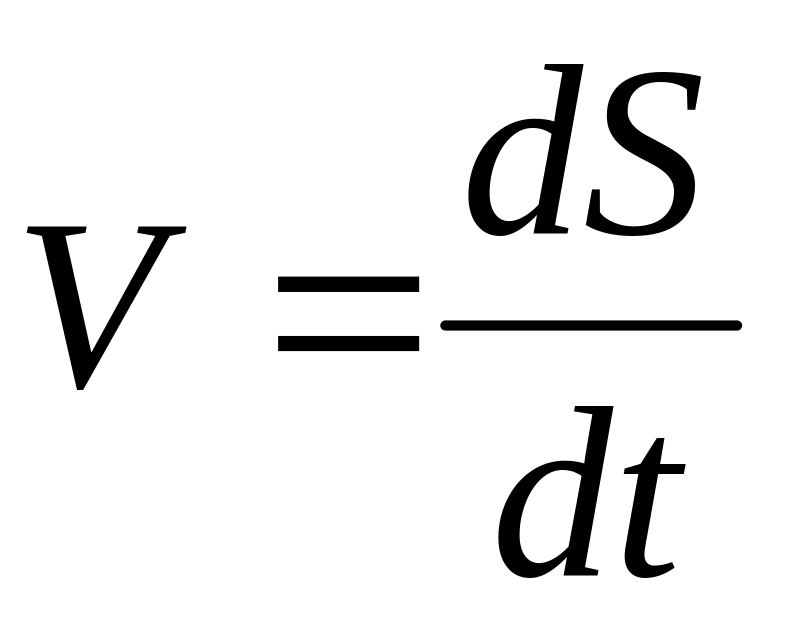
м/с
Угловая
скорость
(частота
враще- н 17
ия)
ω =
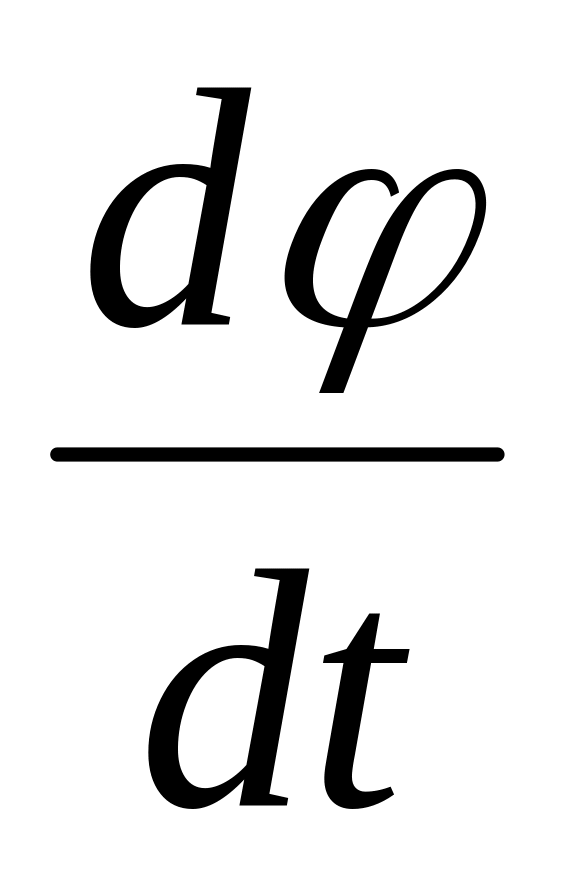
рад/с;
1/с
Уско-
рение
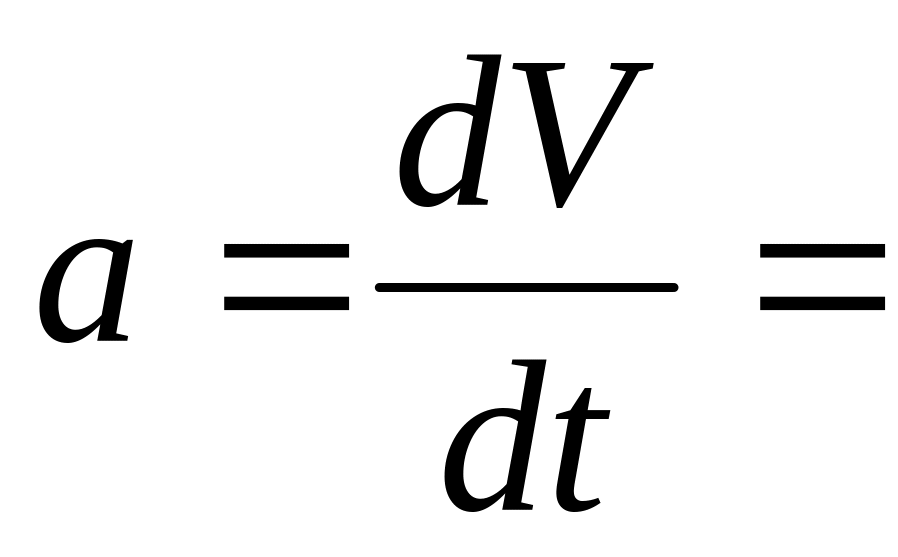
=
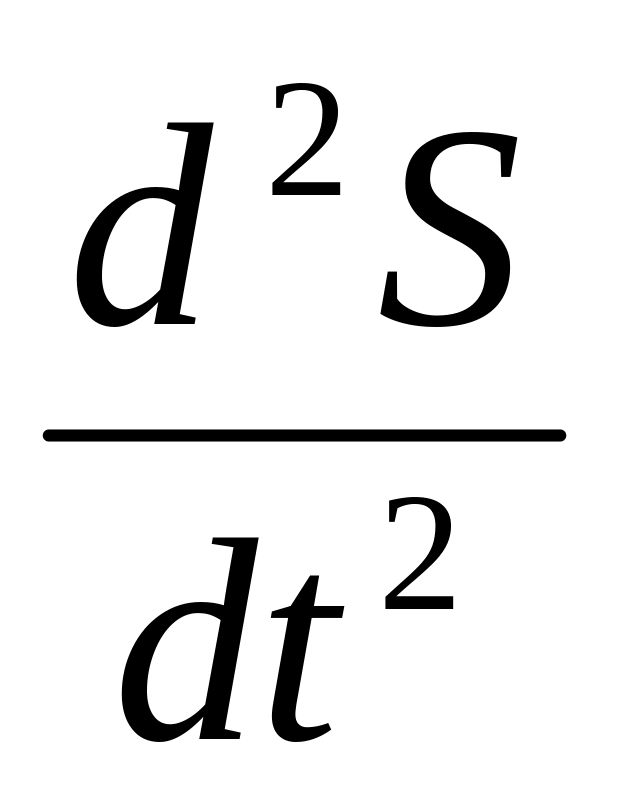
м/с2
Угловое
ускоре-
ние
ε=
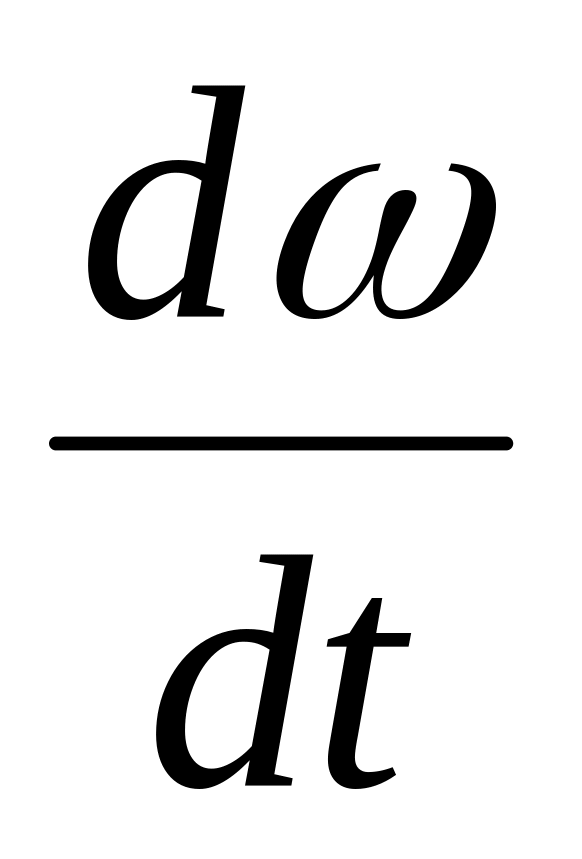 =
=
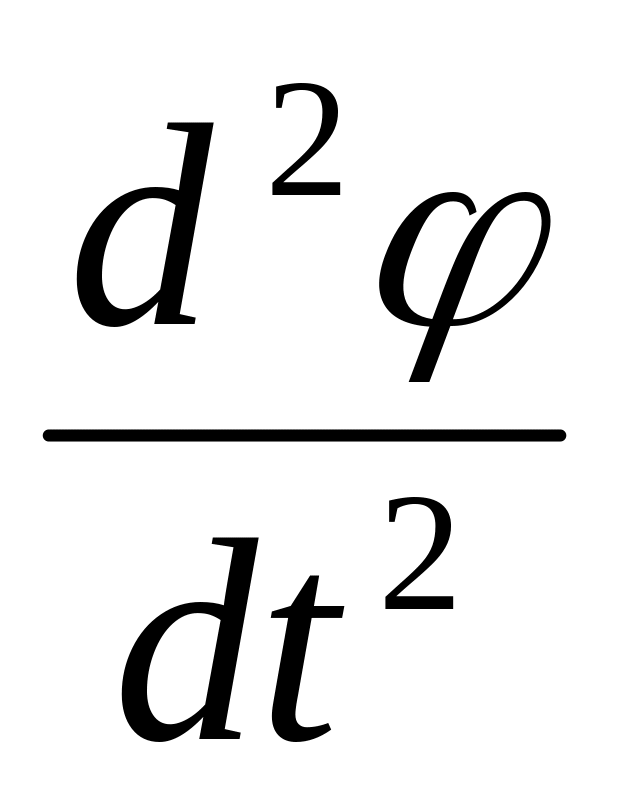
рад/с2;
1/с2
Сила
F
Н
Момент
М
Н.м
Мас-
са
т
кг
Момент инерции
J
кг.м2

2.2. Приведенное механическое звено
Если рабочий орган машины непосредственно связан с валом электродвигателя, то для анализа движения электромеха-нической системы: двигатель – рабочий орган можно пользо-
ваться уравнением (1.1). Такая кинематическая схема характер-
на, например, для вентиляторов, насосов и ряда других машин. Однако во многих случаях рабочий орган машины связан с валом электродвигателя через систему передач: зубчатых, канатных, тексропных и других. В этом случае непосредственное использование уравнения (1) невозможно, т.к. моменты М и Мс приложены к разным валам, а инерционные массы вращаются с разными скоростями.
Для возможности использования уравнения движения возникает задача приведения всех моментов сопротивления и моментов инерции отдельных кинематических звеньев к одному валу, обычно к валу электродвигателя. Такое приведение является только расчетной операцией.
Принцип приведения моментов заключается в сохранении равенства мощностей. Приведение моментов инерции производится на основе принципа сохранения кинетической энергии.
Для рабочего механизма с вращательным движением мощность на валу электродвигателя
Рдв= ωдвМ = ωдвМс
17
равняется ( с учетом потерь мощности в передаточном устройстве, которые учитыватся к.п.д. η передаточного устройства) мощности на валу рабочего механизма
Ррм = ωрмМрм
т.е. ωдвМс η = ωрмМрм,
откуда Мс
=
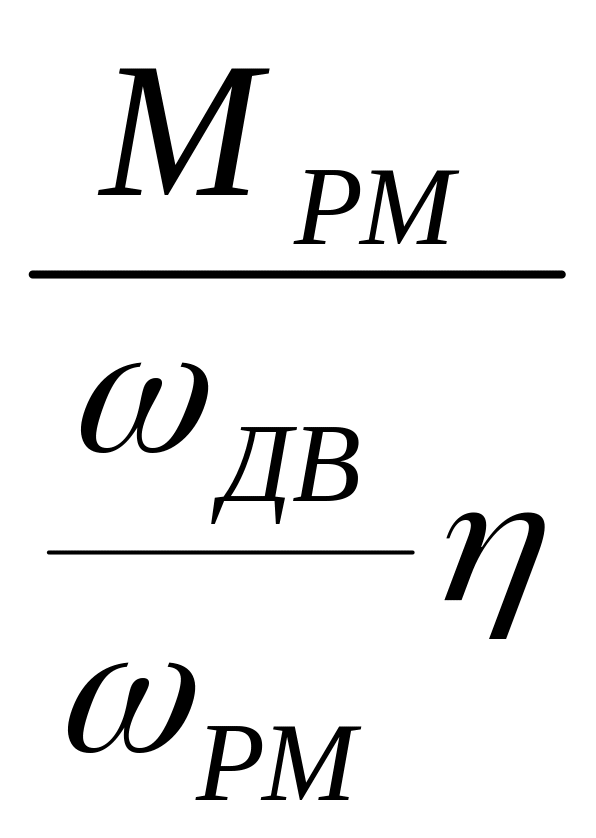 =
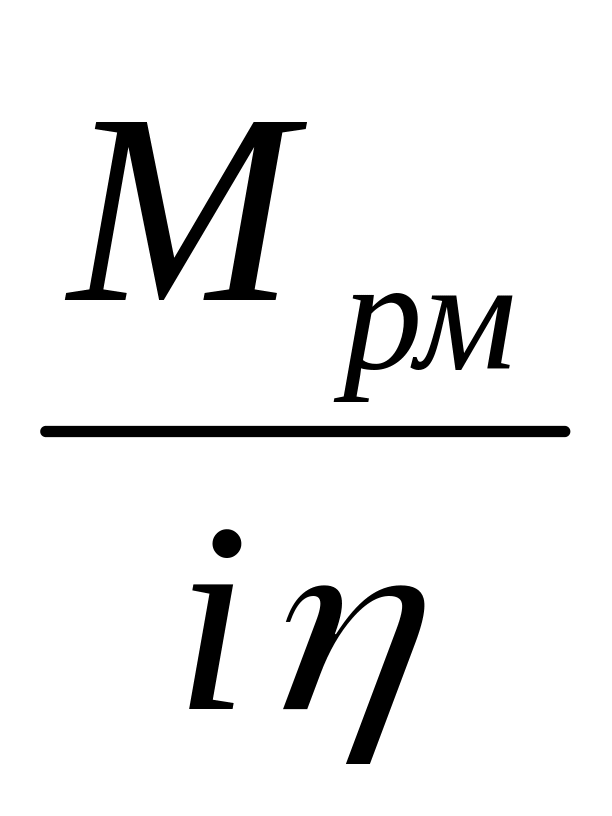 ,
(2.2)
где i
=
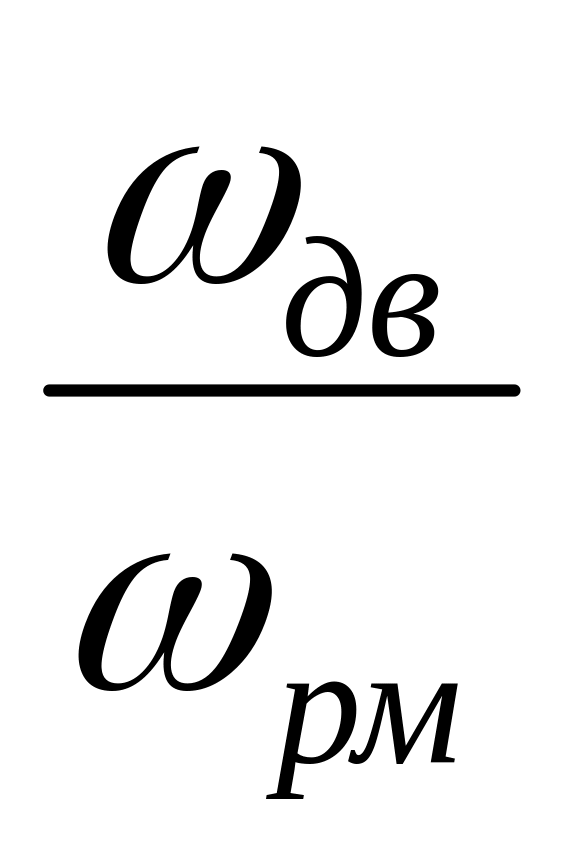 –
передаточное число.
При приведении активного момента, если его направление совпадает с направлением электромагнитного момента электродвигателя, формула (1.2) изменяется:
Мс
=
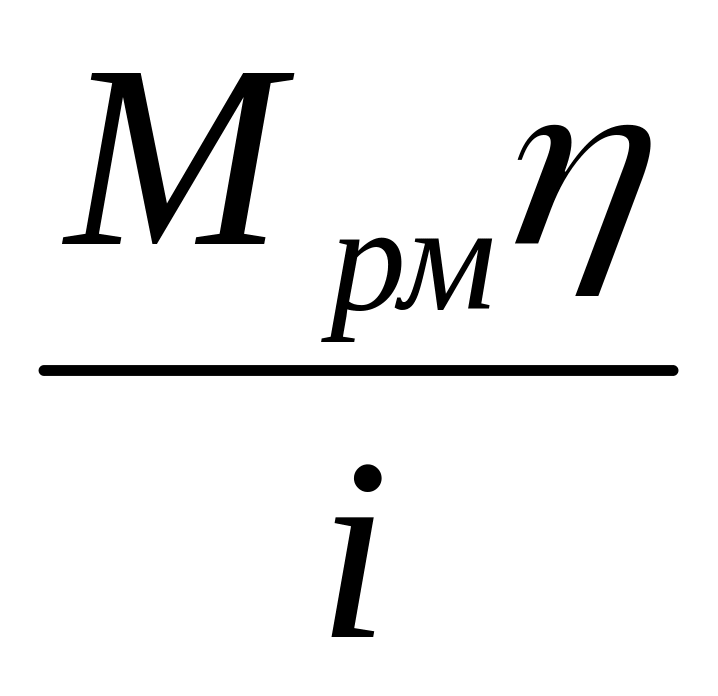 .
Приведение сил сопротивления при поступательном дви-жении производится аналогично (например, для барабана лебедки), т.е
Мс
=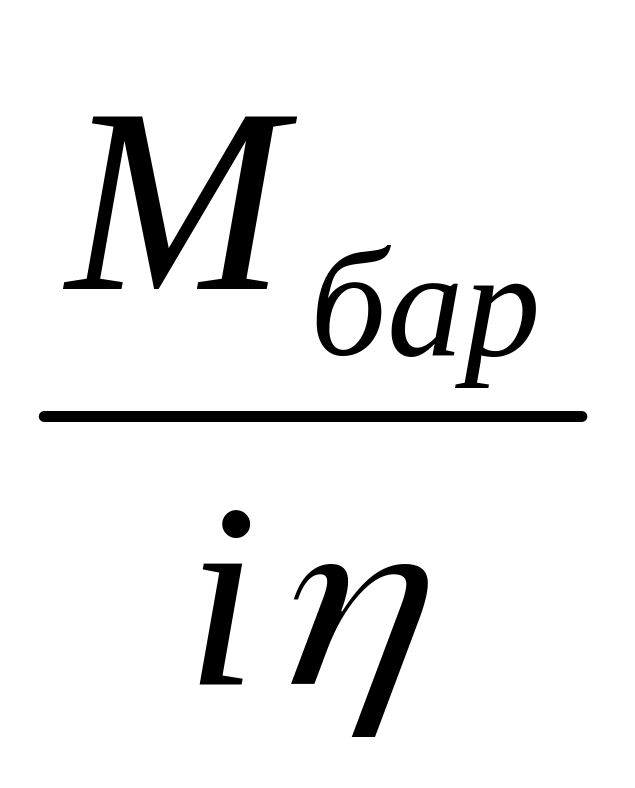 =
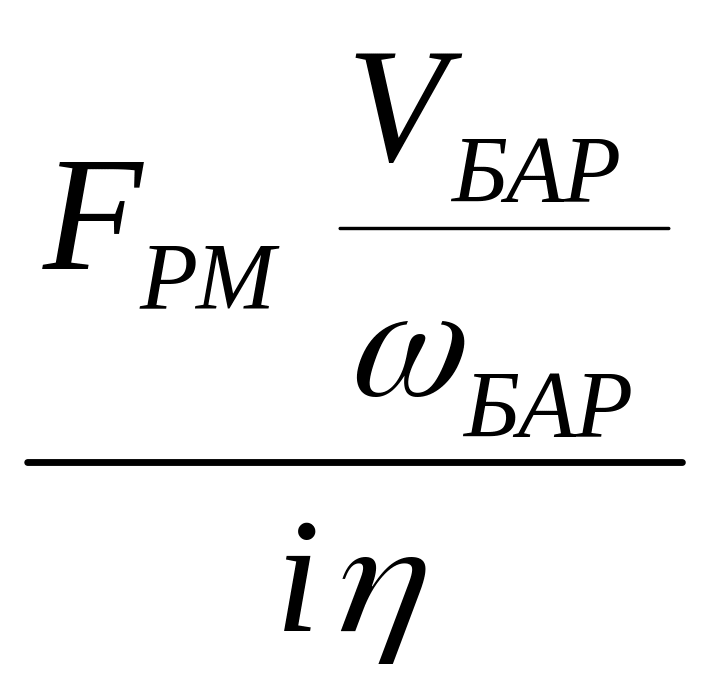 =
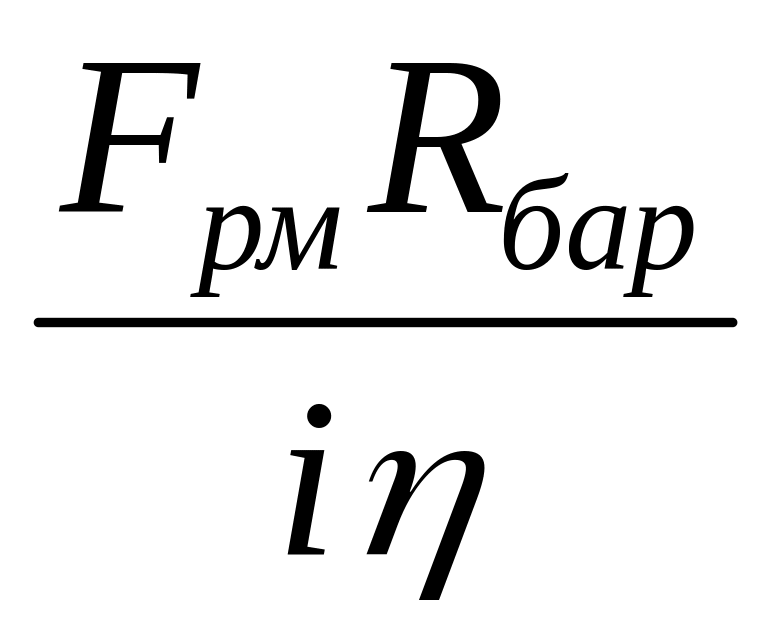 (2.3)
16
Изменение параметров движения рабочих органов машины происходит при воздействии на их кинематическую цепь (меха ническую часть) сил F . Для вращательного движения физичес- ким аналогом силы является момент M (Нм). Момент создается силой, приложенной к плечу (плечо - кратчайшее расстояние от оси вращения до линии действия силы), например, к радиусу барабана Rбар грузоподъемной лебедки. В дальнейшем это плечо будет рассматриваться как радиус приведения посту-
пательного движения к вращательному.
Основные параметры движения (поступательного и враща-тельного) даны в таблице.
где Rбар – радиус приведения поступательного движения к вращательному; в дальнейшем этот радиус приведения будет обозначен как ρ.
Для приведения момента инерции рабочего механизма Jрм к валу двигателя нужно соблюсти равенство кинетических энергий
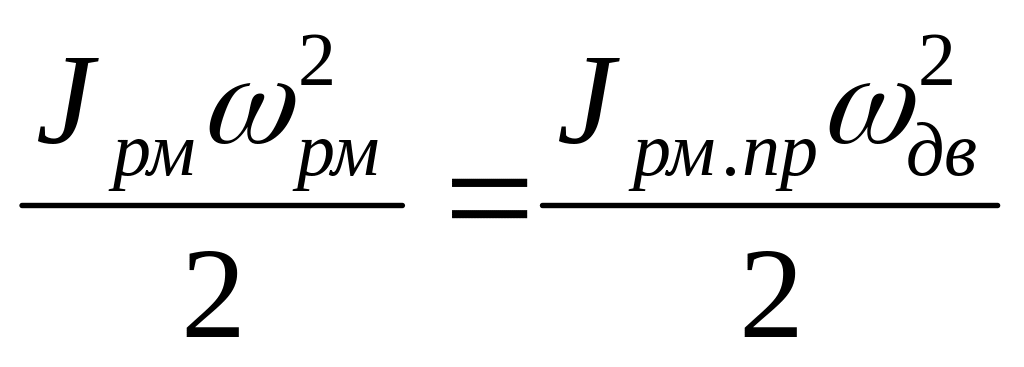
Следовательно, приведенный к валу двигателя момент инерции рабочего механизма находится по формуле
18
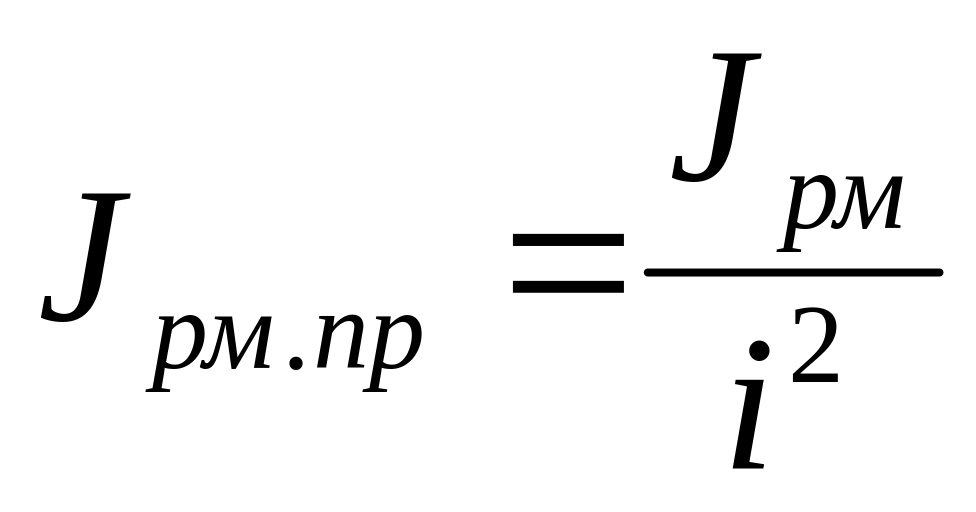 (2.4)
В результате приведения статического момента и момента инерции к валу двигателя вместо реальной кинематической схемы получаем расчетную, на основании которой можно пользоваться уравнением движения электропривода.
М - Мс
=(Jдв +
Jрм.пр)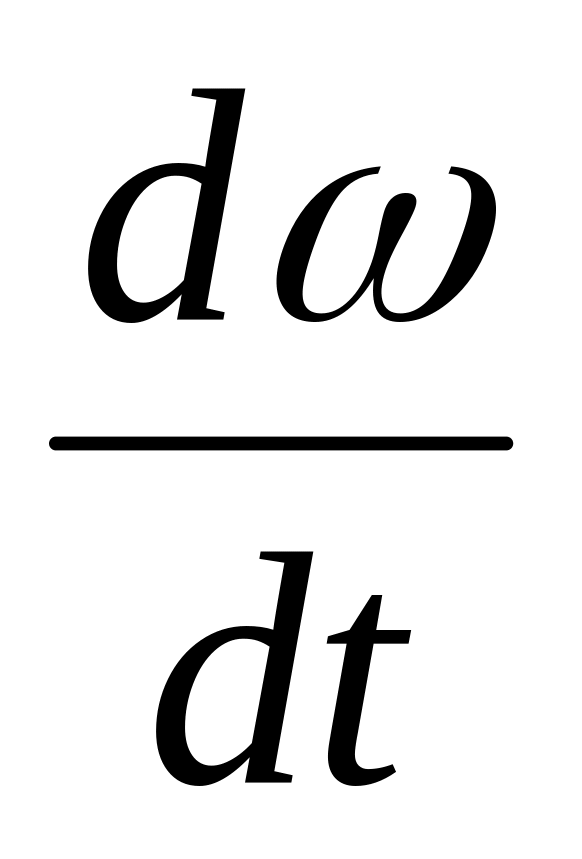 =J∑
,
где Jдв – момент инерции ротора двигателя. .
Для нахождения суммарного момента инерции механичес-кой системы, в которой присутствует рабочий механизм с поступательным движением (например для барабана лебедки), воспользуемся формулой (1.4) для приведения вращающих- ся масс и принципом равенства кинетических энергий для
приведения поступательно движущейся массы mрм.
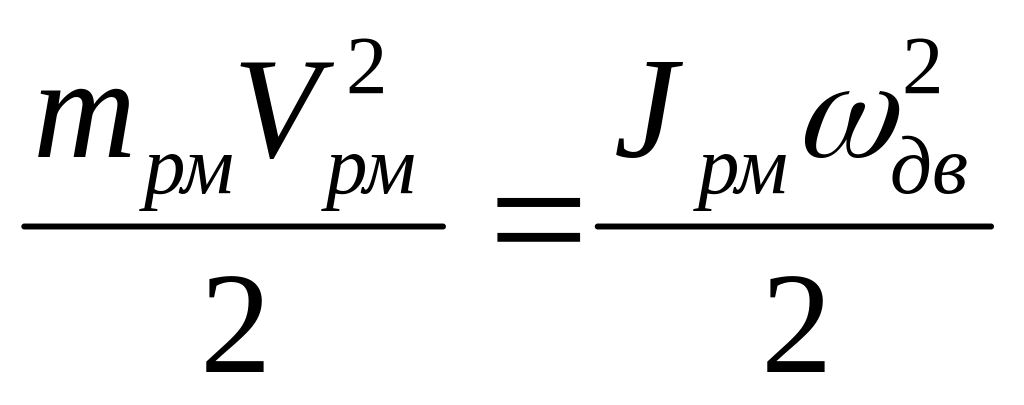 .
Так
как Vрм
=ωрмRрм,
то
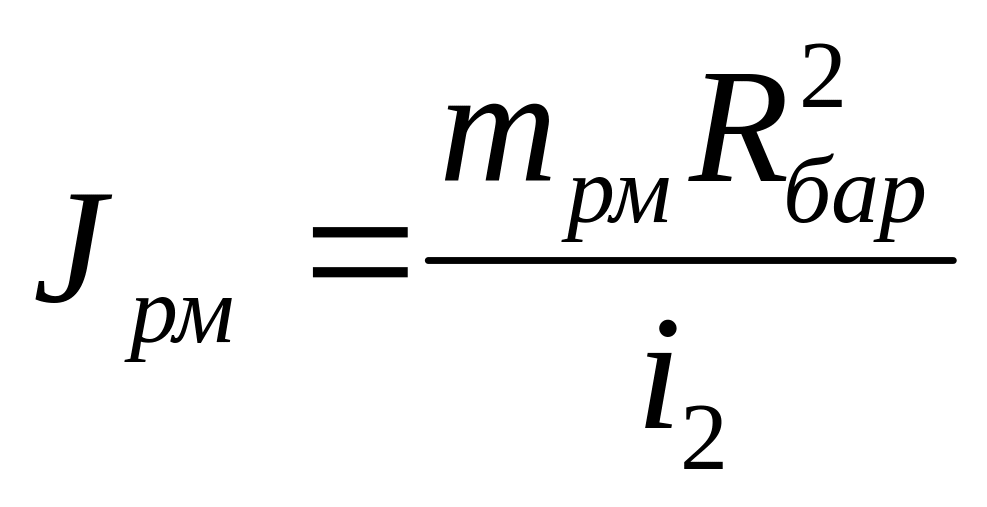 .
В результате приведения суммарный приведенный к валу двигателя момент рассматриваемой системы будет:
J∑
= Jдв +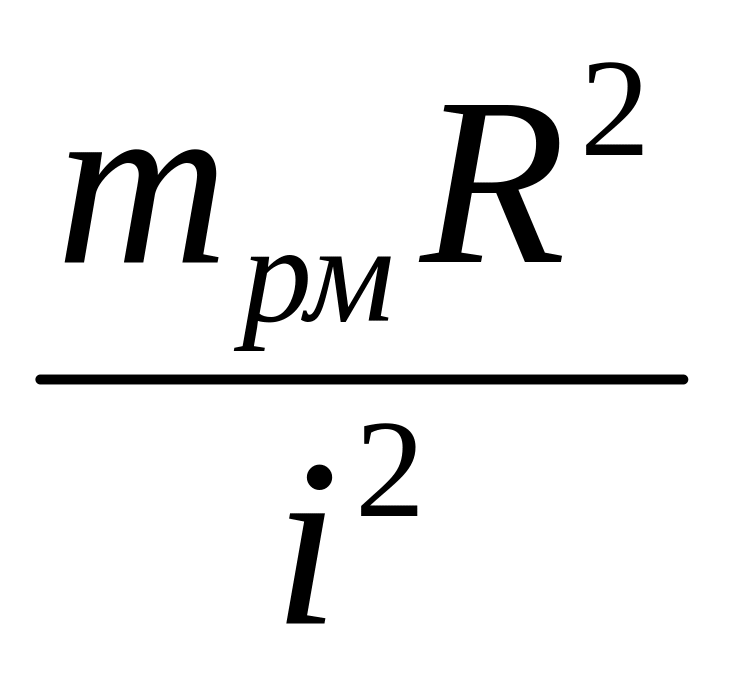
В дальнейшем уравнение движения будем рассматривать в виде
М
- Мс = J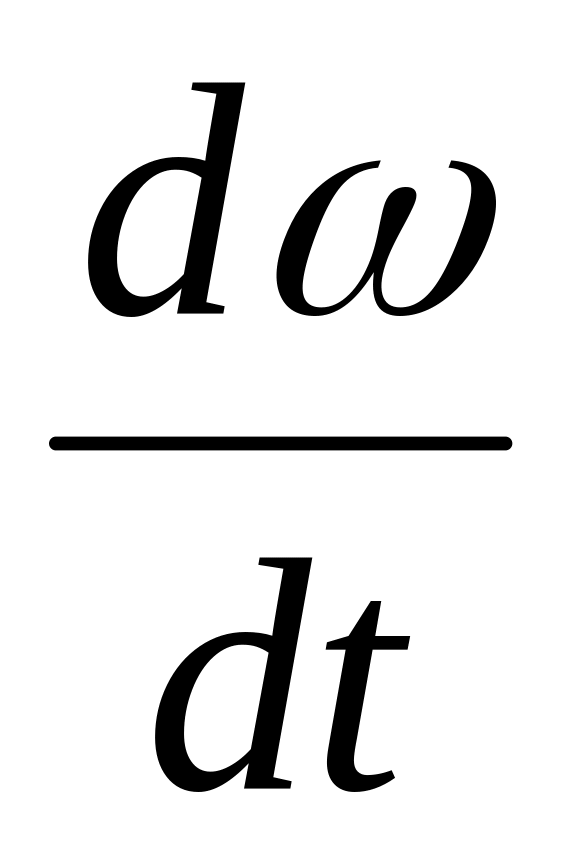 ,
(2.5)
подразумевая, что все моменты и силы сопротивления рабочего механизма, а также инерционные массы и моменты инерции пересчитаны (приведены) к валу электрического двигателя. Правую часть уравнения (1.5) называют динамическим моментом, т.е.
19
Мдин = J . (2.6)
2.3. Совместная работа электродвигателя и
рабочего механизма
В общем случае движение электропривода может происходить в двух режимах - установившемся, при котором скорость движения неизменна (или, в частном случае, равна нулю), и переходном (динамическом), характеризующемся изменением скорости.
Условием
установившегося вращательного движения
в