Файл: Электрический привод. учебное пособие. Дмитриев О.А.doc
ВУЗ: Не указан
Категория: Не указан
Дисциплина: Не указана
Добавлен: 05.08.2026
Просмотров: 111
Скачиваний: 0
Неустановившееся механическое движение электропривода возникает во всех случаях, когда момент двигателя отличается от момента нагрузки, т. е.когда Мдин ≠ 0. Характер этого дви -
жения однозначно определяется законом изменения динамического момента, который, являясь функцией моментов двигателя и нагрузки, может зависеть от скорости, времени или положения исполнительного органа.
2.3.1. Механические характеристики рабочего
(производственного) механизма
Зависимость между приведенными к валу двигателя скоростью и моментом сопротивления механизма ω= f(Мс) называют механической характеристикой производственного механизма.
Различные производственные механизмы обладают различными механическими характеристиками. Однако можно получить некоторые обобщающие выводы, если воспользоваться следующей эмпирической формулой для механической характеристики производственного механизма:
20
Мс = М0 + (Мс.н - М0) (ω/ωн)х -1, (2.7)
где Мс — момент сопротивления производственного механизма при скорости ω; М0 — момент сопротивления трения в движущихся частях механма; МС.Н — момент сопротив-ления при номинальной скорости ωн; х — показатель степе-ни, характеризующий изменение момента сопротивления при изменении скорости.
Приведенная формула позволяет классифицировать механические характеристики производственных механизмов
ориентировочно на следующие основные категории:
1. Не зависимая от скорости механическая характеристика при х = 1. Такой характеристикой обладают, например, Подъемные краны, лебедки (рис.2.1)
ω

 2. Линейно
возрастающая
х=1 х= 2 механическая характеристика
при
х = 2. Свойственна генера-
ωн
х=3  тору постоянного тока при ра-
боте его на постянный внеш
ний резистор.
3. Нелинейно-возрастаю-
. щая
(параболическая) механи-
М0 Мсн М ческая характеристика при
Рис. 2.1. Механические ха- х = 3. Это так называемая вен-
рактеристики рабочих ме- тиляторная нагрузка.
ханизмов. Механической характеристи-
кой электродвигателя называ- ется зависимость его угловой скорости от вращающего момента, т.е. ω =(М). Почти все электродвигатели обладают тем свойством, что скорость их является убывающей функцией момента двигателя. Это относится почти ко всем обычным электродвигателям, применяемым в промышленности, т. е. к двигателям постоянного тока независимого, последовательного и смешанного возбуждения, а также к асинхронным двигателям переменного тока. Однако степень изменения скорости с изменением момента у разных двигателей различна и характеризуется так называемой жесткостью их механических харак-
21
теристик. Жесткость механической характеристики электропривода — это отношение разности электромагнитных моментов, развиваемых электродвигательным устройством, к соответствующей разности угловых скоростей электропривода,
т. е.
β
=
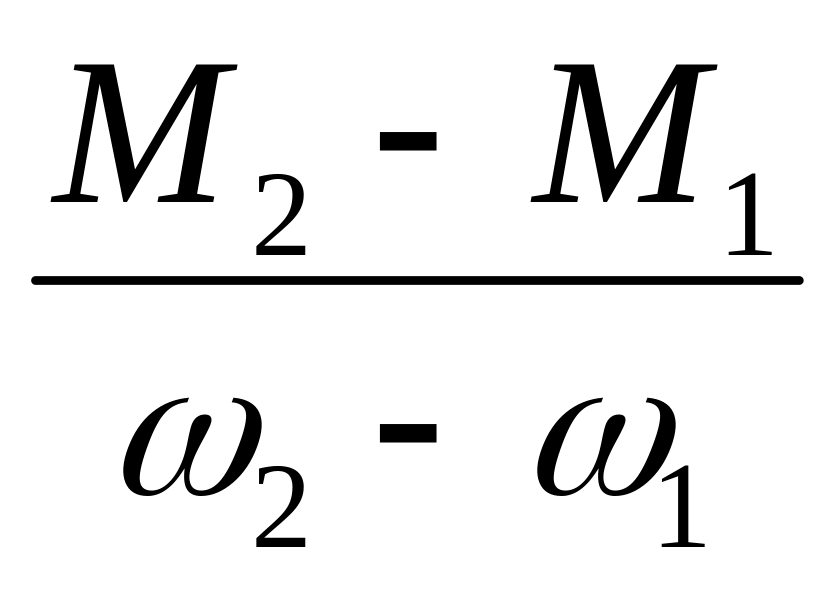 =
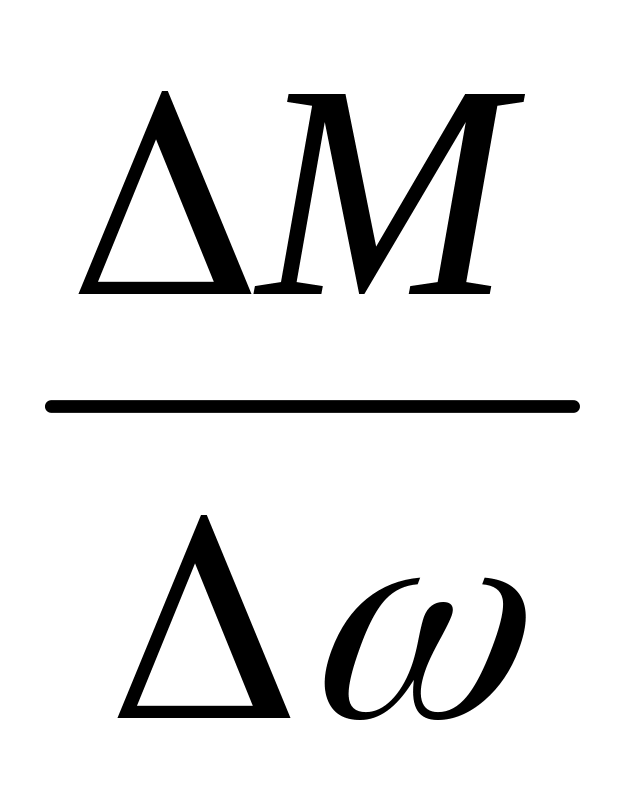 (2.8)
Обычно на рабочих участках
механические характеристики
двигателей имеют отрицательную
жесткость β< 0. Линейные механические
характеристики обладают постоянной
жест-
костью. В случае нелинейных характеристик их жесткость не постоянна и определяется в каждой точке как производная
момента по угловой скорости
β
=
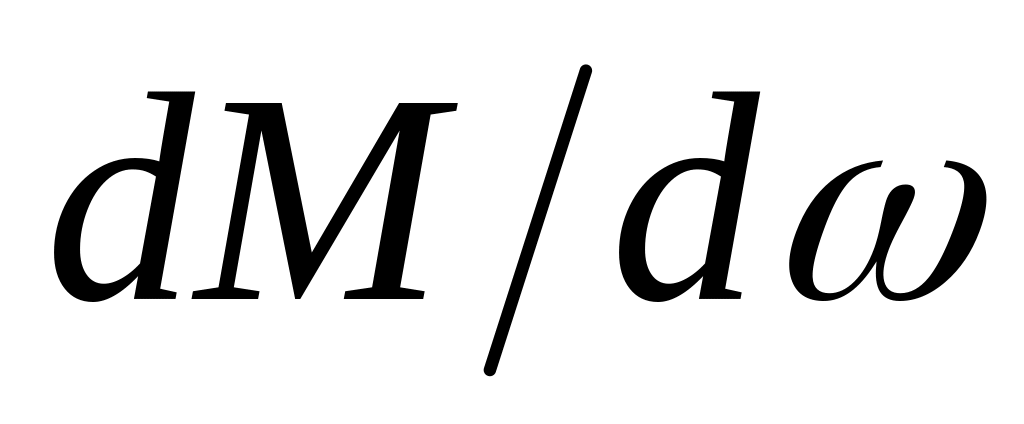 (2.9)
Понятие жесткости может быть применено и к механическим характеристикам производственных механизмов. Эти характеристики можно оценивать жесткостью
βс
=
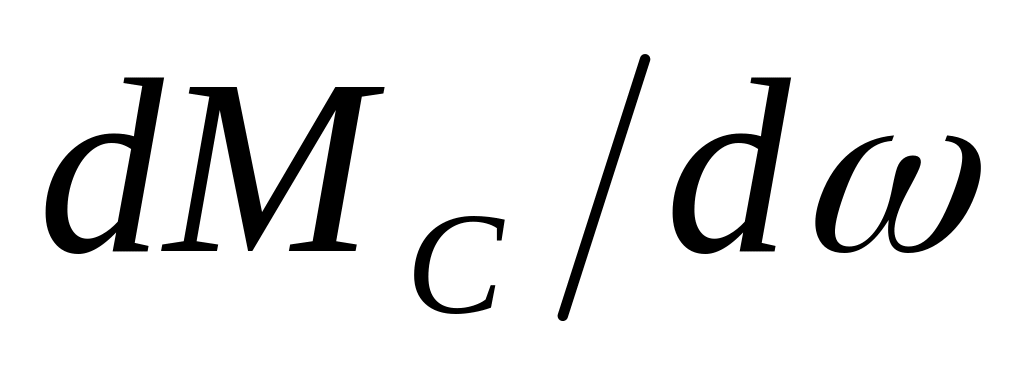 (2.10)

2.3.2. Механические характеристики электродвига-
телей
Механические характеристики электродвигателей можно разделить на четыре основные категории:
1. Абсолютно жесткая механическая характеристика
(β =
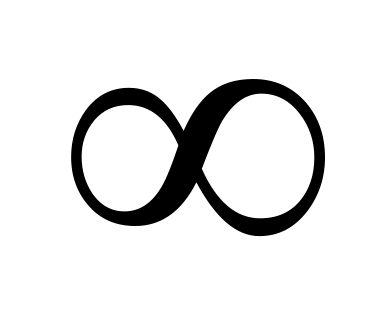 )
– это характеристика, при которой
скорость с изменением момента остается
неизменной (прямая 1 на рис.2.2.). Такой
характеристикой обладает синхронный
двигатель;
2. Жесткая механическая характеристика – это характеристика, при которой скорость с изменением момента хотя и уменьшается, но в малой степени (кривая 2 на рис.2.2.) - характерна для двигателей постоянного тока с независимым воз-буждением и асинхронным двигателям в пределах рабочей части механической характеристики.
22

 ω
4 3. Мягкая
механическая


 1
характеристика – это
характе-
ристика, при которой с изме-
нением момента скорость зна-
2 чительно изменяется (кривая 3
 на
рис.2.2.).Такой характеристи
3 кой обладают двигатели посто-
янного
тока с последовательным 
М возбуждением.
Рис.2.2.Механические харак- 4. Абсолютно мягкая ме-
теристики двигателей ханическая характеристика(β=0)
– это характеристика, при которой момент двигателя с изменением угловой скорости остается неизменным ( прямая 4 на рис.2.2.).
2.4. Установившийся режим работы электро-
привода
Как было указано выше, работе электродвигателя и производственного механизма в установившемся режиме соответст-
вует равновесие момента сопротивления и момента двигателя при определенной скорости, т.е. М = Мс.
А это значит, что механическая характеристика двигателя и механическая характеристика производственного механизма имеют общую точку. Для нахождения этой точки совместим в одном и том же квадранте эти характеристики, например, механическую характеристику производственного механизма при Х = 1 ( рис.2.1 ) и механическую характеристику, свойственную асинхронному двигателю ( прямая 2 на рис.2.2 ). Факт
пересечения этих характеристик говорит о возможности совместной работы двигателя и рабочего механизма, а точки их пересечения являются точками установившегося движения, так как в этих точках М = Мс и Мдин = 0. Дополнительным условием существования установившегося режима является статическая устойчивость.
23
ω Под статической устой-

 чивостью
понимается та-
кое состояние установив-


 шегося
режима работы
ωу ст1
В 1 привода,
когда при случай-


 -∆ω
но
возникшем отклоне-


 -А
С нии скорости от устано-
ωу
 ст2
2 вившегоя
значения при-
 -∆ω
А вод
возвратится в точ-
 Мс
М ку установившегося ре-
Рис.2.3. Определенте устойчивос- жима, т.е.в системе воз-
ти установившегося режима рабо- никает динамический мо-
ты электропривода мент, который приводит.
скорость к прежнему ус-
тановившемуся значению.
Имеются две скорости, при которых М = Мс (рис.2.3)
Рассмотрим работу в т.1. Если под воздействием крат-ковременного возмущения скорость привода уменьшилась на некоторую величину (- ∆ω), то момент двигателя увеличится. Поскольку статический момент остается постоянным, возникает положительный динамический момент, вследствии чего скорость двигателя увеличивается до ωуст1 и равенство М =Мс восстанавливается.
Рассмотрим работу в точке 2. Если скорость по случайной причине отклоняется от величины ωуст2, например уменьшается, то момент двигателя также уменьшается, появится отрицательный динамический момент, благодаря которому скорость двигателя будет уменьшаться до тех пор, пока скорость не достигнет величины, равной нулю, т.е. привод остановится.
Проведенный анализ позволяет определить, что необходимым и достаточным условием устойчивости установивше-гося движения является противоположность знаков приращения скорости и возникающего при этом динамическо момента, т. е.
Мдин / ∆ω < 0. (2.11)
24
Устойчивость или неустойчивость движения может бы определена и аналитически с помощью понятия жесткости механических характеристик электродвигателя и производственного механизма β и βс. Без вывода приведем условие устойчивой работ электропривода в конечном виде
β<βс. (2.12)
Для рассматриваемого примера βс = 0, поэтому устойчивость определяется знаком жесткости характеристик АД β: для точки 1 β = -А/В <0 и движение устойчиво, а для точки 2
β = А/В >0 и движение неустойчиво.
3. Механические и электромеханичес-
КИЕ ХАРАКТЕРИСТИКИ ЭЛЕКТРОДВИГАТЕЛЕЙ
3.1. Электромеханическое преобразование электрической энергии в механическую
Все электрические машины представляют собой электромеханический преобразователь для преобразования
электрической энергии в механическую и обратно в элек-трическую, хотя и могут конструктивно отличаться друг от друга. Все дело в том, что они подчиняются одним законам электромеханического преобразования энергии.
Сформулируем три таких закона [8,9]:
1). Электромеханическое преобразование энергии не может осуществляться с КПД, равным 100 %.
2).Все электромеханические преобразователи (ЭМП) обратимы, то есть могут работать как в двигательном, так и в генера-
торном режимах.
Одним из следствий первого и второго законов является определение ЭМП как концентраторов энергии. В индуктивных электрических машинах электромагнитная энергия концентрируется в воздушном зазоре между статором и ротором. Например, в асинхронных двигателях мощность воздушного зазора составляет примерно 0,5 Вт на куб. мм.
3). Электромеханическое преобразование энергии осуще-
25
ствляется полями, неподвижными друг относительно друга.
Третий закон облегчает анализ процессов преобразова-
ния в ЭМП, на его основе производится запись уравнений электромеханического преобразования энергии.
Общие законы электромеханического преобразо-вания энергии позволяют подходить к математическому описанию происходящих физических процессов с общих позиций электромеханики, например, рассматривая, электромеханичес- кий преобразователь энергии (ЭМПЭ) в качестве электроме-
ханического
многополюсника, на вход которого
поступают
управляющие воздействия в виде напряжений
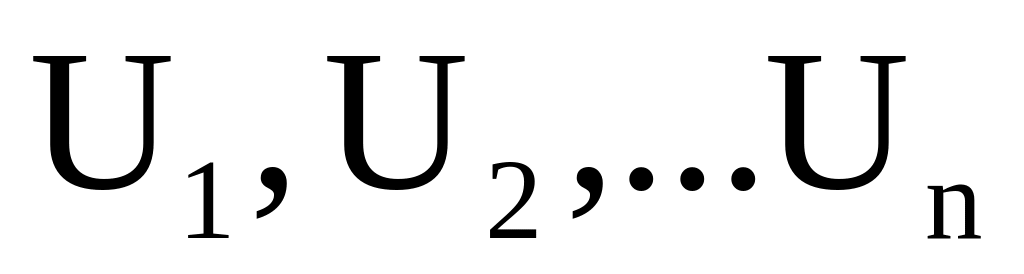 по числу обмоток, а на выходе получают
электромагнитный момент M,
вращающий ротор со скоростью
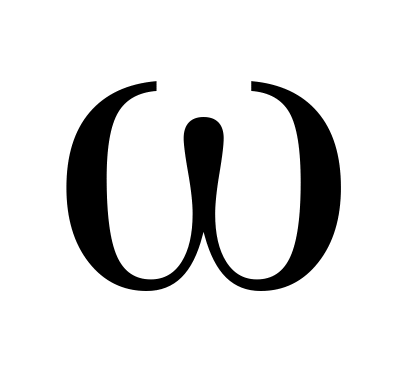 (рис. 3.1).
Представление электродвигателя в виде электромеханического преобразователя удобно тем, что дает возможность увязать в единое целое параметры механической части через M и и электрическую систему управления через напряжения U1, U2, , Un, изучая их совместное
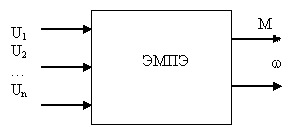
Рис. 3.1. Электромеханическое преобразование
энергии
влияние на работу электропривода. Обмен между электрической и механической энергией посредством энергии, запасенной в магнитном поле, есть непосредственное проявление процесса преобразования энергии.
Из теории электрических машин известно, что:
1) для непрерывного преобразования энергии необдимо, чтобы
при
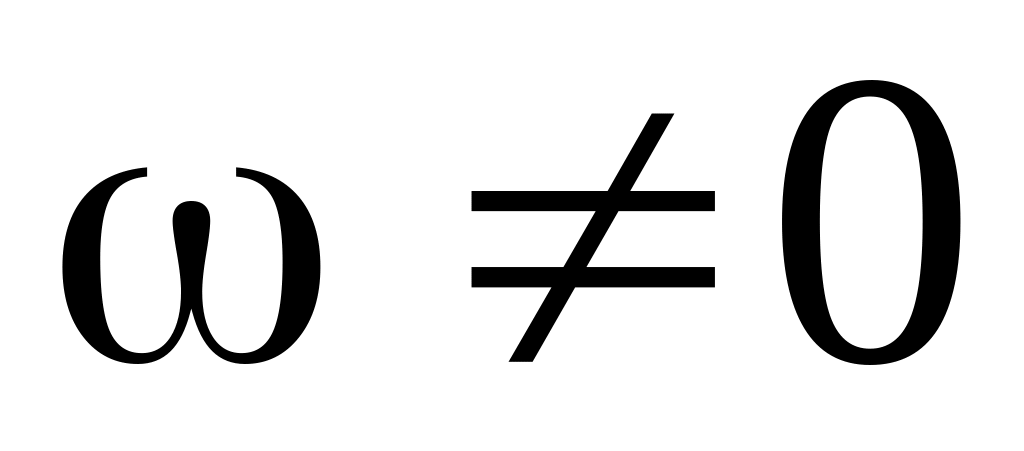 по всем или части обмоток машины протекали
переменные токи, которые могут быть
получены от источников
26
переменного тока, а для двигателей постоянного тока (ДПТ) за счет коллектора или вентильного коммутатора;
2) электромеханическая связь в электродвигателе проявляется в наличии результирующей электродвижущей силы (ЭДС), наведенной в обмотках машины, вследствие вращения
ротора;
3) процесс преобразования энергии в электрической
машине математически описывается совокупностью уравнений электрического равновесия обмоток машины и уравнением электромагнитного момента.
переменного тока, а для двигателей постоянного тока (ДПТ) за счет коллектора или вентильного коммутатора;
2) электромеханическая связь в электродвигателе проявляется в наличии результирующей электродвижущей силы (ЭДС), наведенной в обмотках машины, вследствие вращения
ротора;
3) процесс преобразования энергии в электрической
машине математически описывается совокупностью уравнений электрического равновесия обмоток машины и уравнением электромагнитного момента.