Файл: Электрический привод. учебное пособие. Дмитриев О.А.doc
ВУЗ: Не указан
Категория: Не указан
Дисциплина: Не указана
Добавлен: 05.08.2026
Просмотров: 229
Скачиваний: 0
Rя – сопротивление обмотки якоря, Ом;
Rдя – добавочное сопротивление в цепи якоря, Ом;
Rдп, Rко – соответственно, сопротивления обмоток
28
дополнительных полюсов и компенсационной обмотки, Ом;
Lяц = Lя+Lдп+Lко , Гн;
Lя, Lдп, Lко – соответственно индуктивности обмоток яко-
ря, дополнительных полюсов и компенсационной об мотки,
Гн.
В уравнении (2.5): iя ·Rяц – падение напряжения на активных
сопротивлениях, Lяц ·diя/dt – ЭДС самоиндукции цепи якоря,
e – ЭДС якоря, равная e = КФ·ω.
Уравнение электрического равновесия для обмотки
возбуждения
Uв = iв ·Rв + Lв ·diв/dt. (3.2)
Наконец, электромагнитный момент двигателя
М = КФ ·iя . (3.3)
Уравнение электрического равновесия цепи якоря можно преобразовать, подставив в него оператор p = d/dt,
U = Rяц (1+ Tяц ·p) iя + e, (3.4)
где Tяц= Lяц/ Rяц– электромагнитная постоянная якорной цепи, составляющая для двигателей 0,02 … 0,1 с.
Аналогично для обмотки возбуждения уравнение(3.2) примет вид
Uв = Rв (1+ Тв р)iв , (3.5)
где Тв– электромагнитная постоянная обмотки возбуждения, которая для двигателей мощностью 1…1000 кВт составляет 0,2…4 с.
Согласно принципиальной электрической схеме ДПТ НВ (рис. 3.2) и приведенным значениям электромагнитных постоянных времени следует, что его управление осуществляется по двум каналам: инерционному – путем изменения тока в обмотке возбуждения и быстродействующему – за счет регулирования напряжения на якоре. В последнем случае электрическая машина работает при постоянном магнитном потоке
Подставив в уравнение (3.4) значение ЭДС и проведя соответствующие преобразования относительно частоты враще
29
ния ω, получим динамическую электромеханическую характеристику электродвигателя постоянного тока независимого (параллельного) возбуждения.
ω= U/ КФ – iя(1+ Tяц ·p) Rяц /КФ (3.6)
Выразив величину тока якоря через электромагнитный
момент (3.3) и подставив значение тока в уравнение (3.5), найдем динамическую механическую характеристику двигателя постоянного тока с независимым (параллельным) возбуж- дением.
ω= U/(КФ) – М(1+ Tяц ·p) Rяц /(КФ)2 (3.7)
Динамические электромеханическая и механическая характеристики применяются для изучения динамических свойств
двигателя, например при наличии периодической состаляю-щей в нагрузке на валу ДПТ НВ.
В установившемся режиме, когда оператор р=0, по-лучают статическую электромеханическую характеристику (зависимость скорости электропривода от тока электродвига-тельного устройства)
ω= U/ КФ – Iя· Rяц /КФ (3.8)
и статическую механическую характеристику (зависимость скорости электропривода от электромагнитного момента, развиваемого электродвигательным устройством)
ω= U/ (КФ) – М·Rяц /(КФ)2 . (3.9)
Различают естественные и искусственные меха-нические и электромеханические характеристики.
Естественными характеристиками двигателя являются механические (электромеханические) при номинальных значениях напряжения, потока и отсутствии внешних резисторов в якорной цепи и, соответственно, искусственными будут являться механические (электромеханические) характеристики при отличных от номинального значения напряжения сети, по-
тока двигателя (например, при введении внешнего резистора в цепь обмотки возбуждения) или при введении внешнего резистора в якорную цепь.
30
Анализируя уравнения (3.8) и (3.9), видим, что это уравнение прямой линии, пересекающей ось скоростей в точке ω0 .
Величина U/(КФ) = ωо называется скоростью идеально-
го холостого хода, когда ток якоря равен нулю. При М = Мс # 0 соотношения IяRя/(КФ) = МсRя/(КФ)2 = с называют статическим перепадом скорости относительно ω0 , вызванное наличием статического момента на валу двигателя.
Таким образом, уравнение для скорости двигателя может быть записано так:
ω = ω0 - ∆ωс. (3.10)
Для механической и электромеханической характеристик
существует еще одна характерная точка – точка режима короткого замыкания (такой режим работы двигателя, при котором частота вращения якоря, подключенного к источнику напряжения, равна нулю). Приравняв выражения (3.8) и (3.9) нулю, получим ток короткого замыкания
Iкз = U/Rя (3.11)
и момент короткого замыкания
Мкз
=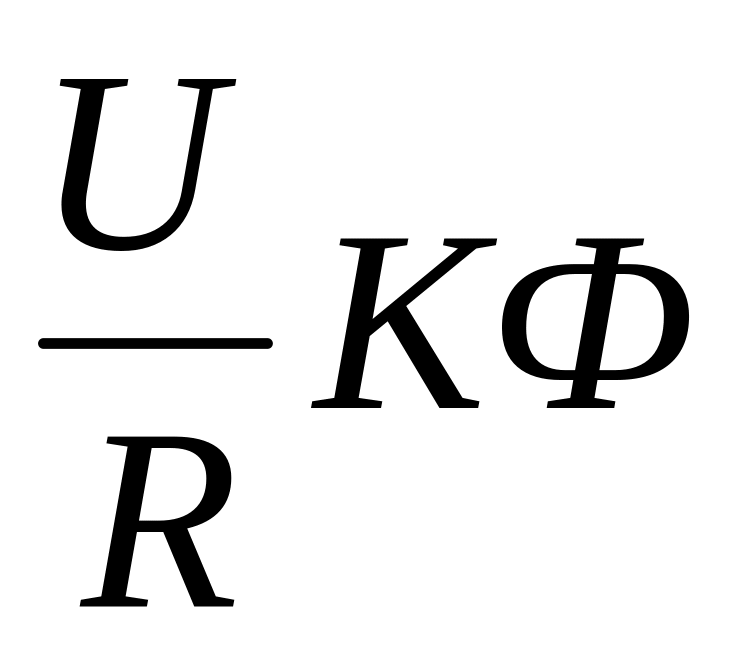 ,
(3.12)

из которых видно, что ток короткого замыкания не завсит от
потока, а момент короткого замыкания прямо про-порционален потоку.
3.2.1. Построение механических и электромеха-
нических характеристик по паспортным данным
Для построения естественной характеристики необходимо найти две точки. Одна из них определяется из паспортных
данных двигателя для номинальных значений nн, Iн и Мн
ωн = ·nн/30 = 0,105·nн, Мн = Pн/ωн,
где Pн – номинальная мощность двигателя, Вт;
nн – номинальная частота вращения двигателя, об/мин.
Вторая точка соответствует идеальному холостому ходу, когда I = 0; М = 0. Ее можно найти из уравнения (3.8) при подста-
новке паспортных данных двигателя
31
ωо = Uн ·ωн / (Uн – Iн ·Rя∑ ) , (3.13)
где Rя∑ = Rя+Rдп+Rко .
Естественную механическую характеристику можно
построить, зная скорость идеального холостого хода ωо
и наклон характеристики, представляющей собой прямую линию.
Величину наклона определяют по величине статической жесткости механической характеристики (2.9):
= dM/dω = – (КФ)2/ Rяц . (3.14)
На практике используют модуль статической жесткости = ||. С учетом сказанного уравнение механической характеристики можно записать в следующем виде
ω = ωо – М / . (3.15)
Если неизвестна величина сопротивления обмотки якоря, то можно воспользоваться приближенной формулой при условии, что половина потерь мощности связана с потерями в меди обмотки якоря, т.е.
Iн2·Rяц = 0,5·(1-–)·Uн·Iн, (3.16)
где η – коэффициент полезного действия (КПД) электродви-гателя, равный отношению полезной мощности Pн = Mн·ωн к полной мощности, потребляемой двигателем Pполн = Uн·Iн ,.
Из формулы (3.16) находим
Rяц = 0,5·(1–)·Uн/Iн ; (3.17)
или
Rяц = (Uн·Iн – Pн)/(2·Iн2). (3.18)
3.2.2. Механическая и электромеханическая характеристики в относительных единицах
Представление характеристик в относительных единицах позволяет сравнивать различные по мощности, числу пар полюсов электрические двигатели.
За базовые величины для двигателя постоянного тока независимого (параллельного) возбуждения принимают:
Uн – номинальное напряжение;
Iн– номинальный ток двигателя;
32
Мн– номинальный момент двигателя;
ωое– скорость идеального холостого хода;
Фн – номинальный магнитный поток;
Rн – номинальное сопротивление цепи якоря двигателя.
Rн = Uн/ Iн , (3.19)
где Rн – это сопротивление цепи якоря, которое ограни-чивает ток якоря до номинального значения в заторможенном состоянии (ω = 0) и приложенном номинальном напряжении.
Чтобы выразить электромеханическую характеристику (3.9) в относительных единицах, необходимо разделить правую и левую части уравнения на базовые величины для двигателя постоянного тока. В результате получим выражение электромеханической характеристики в относительных единицах (о.е.).
ω* = U*/Ф* –I*·R*яц / Ф*, (3.20)
где ω* = ω/ ωое ; U* = U/ Uн ; Ф* = Ф/ Фн; I* = I /Iн ;
R*яц = Rяц/ Rн .
Уравнение механической характеристики в относительных единицах можно получить из уравнения (3.20) после подстановки в него выражения I* = М*/ Ф*, где М* = М/Мн .
Естественные характеристики ДПТ НВ в относительных
единицах примут вид:
электромеханическая
ω* = 1– I*·R*яц; (3.21)
механическая
ω* = 1– М*·R*яц . (3.22)
Статический перепад скорости ωс = I*·R*яц = М*·R*яц , откуда следует, что I* = М*. Таким образом, в относительных единицах естественные механическая и электромеханическая характеристики совпадают. При М = Мн и I = Iн из уравне- ний (3.21) и (3.22) видно, что сопротивлению цепи якоря в относительных единицах, то есть ω*сн = R*яц . Величина R*яц зависит от мощности двигателя и находится в пределах 0,2…0,02 для ДПТ НВ мощностью от 0,5 до 1000 кВт. -
33
Зная относительное сопротивление якоря, нетрудно определить ток короткого замыкания в относительных единицах I*к= U*/ R*яц, в абсолютных единицах этот ток равен Iк = I*к· Iн .
3.2.3. Искусственные электромеханические и
механические характеристики двигателя
постоянного тока независимого возбуждения
Из формул электромеханической (3.8) и механической (3.9) характеристик ДПТ НВ просматриваются три способа получения искусственных характеристик – это путем изменения добавочного сопротивления внешнего резистора Rдя , напряжения источника питания U, магнитного потока Ф.
3.2.3.1. Реостатные характеристики
Получаются путем введения в цепь якоря дополнительных активных сопротивлений резисторов, т.е. Rяц = Rя+Rдя = var при U = Uн, Ф = Фн . Как видно из уравнения механической характеристики (3.9), при варьировании величины добавочного сопротивления Rдя в цепи якоря скорость идеального холостого хода остаётся постоянной ωо = Uн / КФн, изменяется лишь модуль статической жесткости , а с ним и крутизна характеристики (рис. 3.3).
Например, при введении добавочного резистора со-противлением Rдя= Rяц модуль статической жесткости ис-кусственной характеристики (ИМХ) и в два раза меньше, чем для естественной механической характеристики (ЕМХ) е, т.е. и = 0,5е. Соответственно в два раза возрастет статический перепад скорости ωси = 2 ωсе .
В относительных единицах реостатную механическую харак-
теристику можно записать
ω* =1– М*·R*яц =1– М*·(R*яц + R*дя) (3.23)
При номинальном моменте или токе
ω*ни = 1– R*яц=1– R*яц + R*дя = ω*не – R*дя= = ω°не – ω*Rдя, ,
где ω*Rдя – статический перепад скорости, обусловленный добавочным резистором.
По условию допустимого нагрева ток якоря не должен
34
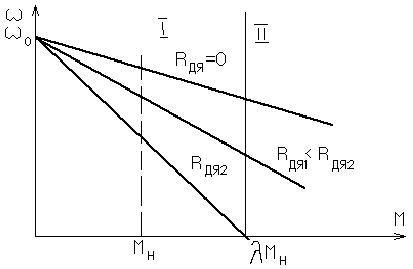
I- рабочая зона, II – нерабочая зона
Рис. 3.3. Реостатные характеристики
превышать номинального значения, т.е. Iя доп = Iян, тогда Мдоп = КФнIя доп = КФн ·Iян = Мн.
Потребляемая мощность при этом регулировании, если
Iя = Iн, составляет
Р1 = Uн· Iя = КФн·ωo· Iян = ωo · Мн = Р1н.
Механическая мощность на валу двигателя равна
Pм = Р2= ω· Мн,
а КПД двигателя в этом случае будет равно
= Рм/ Р1н = (ω·Мн)/(ωo·Мн) = ω/ωо.
3.2.3.2. Изменение магнитного потока
Как уже отмечалось, магнитный поток целесообразно из-
менять только в сторону уменьшения от номинального значе-
ния, поэтому такой способ регулирования осуществляется за
счет ослабления магнитного потока возбуждения двигателя. При этом соблюдаются условия: U = Uн; Rдя= 0. В случае варьирования магнитным потоком изменяется как модуль статической жесткости и= е (Ф)2, так и скорость идеального холостого хода ω 0и = ω0е /Ф.
Из уравнения (3.8) электромеханической характеристики (ЭМХ) следует, что с уменьшением магнитного потока, хотя и
35
возрастает ω0и , но все электромеханические характеристики имеют общую точку Iк .з = Uн / RяS при ω = 0 (рис. 3.5).
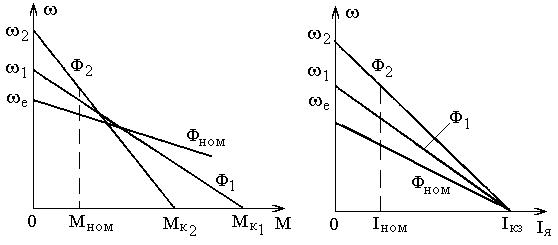
Ф2 < Ф1< Фном
Рис. 3.4 Механические Рис. 3.5 Электромехани-
характкристи ческие характеристики
Механические характеристики (рис.3.4) отличаются от электромеханических тем, что при ω = 0 имеют разные значения моментов короткого замыкания Мк.= КФ·Iк вследствие разной величины магнитного потока: Мке > Мк1 >Мк2.
Электромеханические и механические характеристики в
относительных единицах:
ω* = 1/Ф* – I°* ·R*яц/Ф*; ω* = 1/Ф* – М* ·R*яц/(Ф*)2
отличаются друг от друга
Регулирование скорости изменением магнитного потока по условию нагрева допускается при Iн . Тогда величина допустимого момента будет равна
Мдоп = К·Ф·Iн = (Uн – Iн· Rяц ) Iн /ω, (3.24)
поскольку значение КФ из уравнения ЭМХ (3.8) составляет
КФ = (Uн – Iн· Rяц)/ω.
В соответствии с уравнением (3.24) момент с увеличением частоты вращения уменьшается по гиперболической зависимости. Максимальная скорость определяется механической
прочностью двигателя и приводится в его паспортных данных
36.
(находится в пределах от 2 до 8 номинальных скоростей).
3.2.3.3. Изменение питающего напряжения
При рассмотрении данного способа необходимы ре-гулируемые источники напряжения. Из уравнения элект-ромеханической характеристики (2.11) видно, что с регу-лированием напряжения связано изменение скорости идеального холостого хода ωо = Uн/(КФн) при сохранении жесткости характеристик и = (К·Ф)2/Rя= е , поскольку Ф = Фн и добавочное сопротивление в цепи якоря отсутствует. Это позволяет существенно расширить диапазон регулирования. Другим достоинством способа является регулирование в цепях управляющих устройств (обмотка возбуждения системы Г-Д), угол запирания вентиля (ТП-Д), мощность управления которых значительно меньше по сравнению с главными силовыми цепями. Регулирование частоты вращения идет, как правило, вниз от основной скорости.
Искусственные характеристики при изменении U представляют собой параллельные прямые, показанные на рис. 3.6. Искусственные механические и электромеханические характеристики в относительных единицах для рассматриваемого
случая принимают вид:
ω* = U*– М*·R*яц ; ω* = U*– I*·R*яц и одинаковы благодаря постоянству магнитного потока (Ф = Фн ).
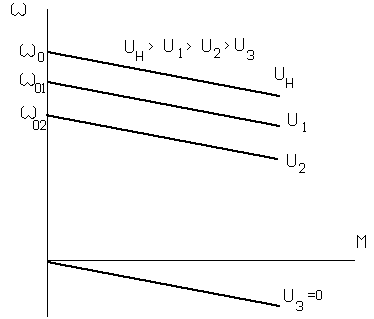
Рис. 3.6 Механические характеристики при изменении
напряжения питания
37
3.2.4. Режимы работы электродвигателя и
направление потоков мощности
3.2.4.1. Двигательный режим работы
В процессе функционирования электрической машины имеют место двигательный и тормозной режимы работы. Наиболее простым способом определения режи-ма работы является анализ направлений электромагнит-
ного момента и скорости двигателя. Если электромагнит-ный момент и скорость направлены согласно, то электри-ческая машина работает в двигательном режиме, в про-тивном случае – в тормозном режиме.
Рассмотрим двигательный режим работы ( рис. 3.7) при 0< ω< ωо. Уравнение электрического равновесия в уста-новившимся режиме работы U = I ·R яц + Е умножим на ток якоря с учетом его знака I >0 и получим
U ·I = I2 ·R яц + Е·I,
где U ·I = P1 > 0 – потребляемая двигателем электричес-кая мощность из сети;
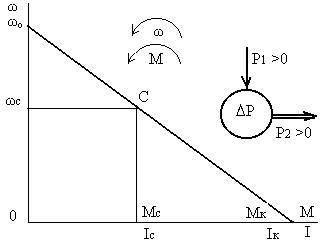
Рис. 3.7. Двигательный режим работы
Е·I = КФ·ω·I = М·ω > 0 – электромагнитная мощность Рэм, с учетом принимаемых на практике допущений, равна мощности на валу двигателя Р2 (Рэм ~ Р2);
38
I2 ·R яS = P – потери электрической мощности, обус-ловленные процессом электромеханического преобразования электрической энергии..