Файл: Электрический привод. учебное пособие. Дмитриев О.А.doc
ВУЗ: Не указан
Категория: Не указан
Дисциплина: Не указана
Добавлен: 05.08.2026
Просмотров: 230
Скачиваний: 0
3.2.4.2. Режимы торможения двигателя постоянного тока независимого возбуждения
Для двигателя постоянного тока независимого воз-буждения характерны три вида электрического торможения:
Генераторное (рекуперативное) торможение.
Динамическое торможение.
3. Торможение противовключением
Рекуперативное торможение
Условием генераторного торможения является ω > ωо под действием постороннего источника механической энергии.
39
При этом ЭДС обмотки якоря Е будет больше приложенного напряжения сети U . Тогда ток якоря I = (U - E)/R яц изменит
направление (знак) и будет направлен согласно с ЭДС. Смена направления тока приведет к изменению направления электромагнитного момента Мг = – К·Фн·I, который будет направлен против движения электропривода, то есть налицо режим
торможения, когда ω и Мг направлены встречно. Двигатель переходит в режим торможения и работает как генератор параллельно с сетью (рекуперативное торможение).
Уравнение электрического равновесия для этого режима
U = (–I) · R яц + Е, (3.24)
умножим на ток якоря с учетом его знака I<0 и получим
U ·(–I) = I2 · R яS + Е·(–I).
Тогда баланс мощностей примет вид –P1= Р – P2,
где P1<0 означает, что механическая мощность после преобразования отдается в виде электрической мощности в сеть;
P2<0 означает, что к валу двигателя приложена ме-ханическая мощность внешнего источника механической энергии.
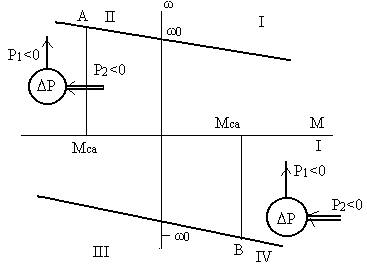
Рис. 3.8 Механические и электромеханические харак-
теристики ДПТ НВ в генераторном режиме
40
Уравнение ЭМХ характеристики двигателя постоянного
тока в рекуперативном торможении получим из уравнения
(3.24) после подстановки значения Е
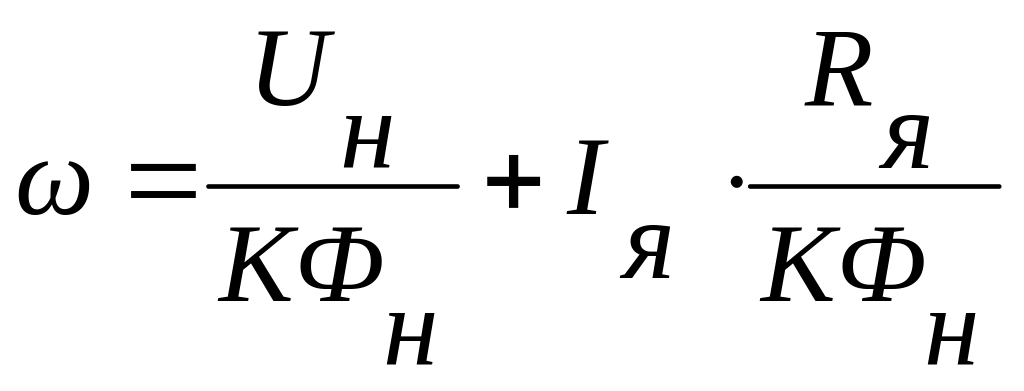 ,
(3.25)
Сравнивая уравнения (3.8) и (3.25) видим, что характеристики проходят при токе I = 0 через ωо и ЭМХ ДПТ НВ в режиме рекуперативного торможения является продолжением двигательного режима.
Принимая во внимания сделанные пояснения, уравнение баланса электрической мощности можно представить в следующем виде
Р1 = Р2 + P,
в котором знаки перед параметрами свидетельствуют о том, что при P1 >0 двигатель потребляет из сети мощность, P2 >0
механическая мощность направлена к рабочей машине (прямой поток мощности), P >0 всегда положительная и выделяется в обмотках машины, вызывая их нагрев.
При ω = ω0 , когда ЭДС якоря равна Е0 = К·Ф·ω0 = U,
электромеханического преобразования не происходит в виду
отсутствия тока якоря (I = 0), поэтому электромагнитный момент М = К·Ф·I = 0. В режиме короткого замыкания, когда ток якоря равен току короткого замыкания Iк, электромеханическое преобразование энергии также не происходит, поскольку
ω = 0, и вся потребляемая из сети мощность U·Iк идет на нагрев двигателя. Сказанное относится и к работе двигателя в третьем квадранте. Таким образом, электрическая машина работает в двигательном режиме в первом и третьем квадрантах.

На практике режим рекуперативного торможения образуется при наличии активного статического момента
или при ступенчатом снижении напряжения на обмотке якоря ДПТ НВ.
Динамическое торможение
Известны два вида динамического торможения:
1) с независимым возбуждением, когда обмотка возбуждения питается от постороннего источника;
2) с самовозбуждением, когда обмотка возбуждения подключается к якорю. Применяется в качестве аварийного при отключении источников питания.
Условия динамического торможения:
1. Якорь отключается от питающей сети;
2. Якорь после отключения от сети замыкается на добавочное сопротивление (рис.3.9).
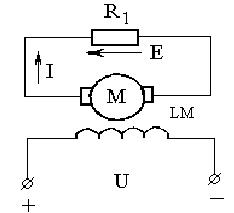
Рис. 3.9 Схема ДПТ НВ при динамическом торможении
41
В режиме динамического торможения источником тока
является ЭДС якоря Е, тогда Iт= – Е/Rяц, то есть ток меняет свое направление и двигатель создает тормозной момент, работая во втором квадранте. Тогда электромеханическая характеристика ДПТ НВ находится из основного уравнения (3.8) при U = 0
ω = -Iя·Rяц/(К·Ф), (3.26)
и представляет прямую линию, проходящую через начало
координат (рис.3.10)
Интенсивность торможения выше при большем значении тормозного момента двигателя. На рис.3.10 это происходит при добавочном сопротивлении R д2 в цепи якоря.
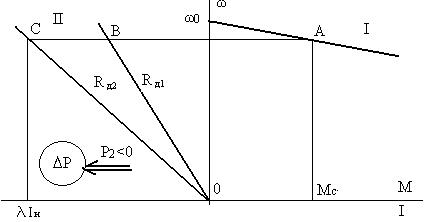
Рис. 3.10. Механические и электромеханические харак-теристики ДПТ НВ в режиме динамического торможения
Баланс мощностей для режима динамического торможения 0 = (–I)2·Rдц+ E·( – I), то есть P1 = 0, P2<0, иными словами, механическая мощность, поступающая от механизма на вал двигателя, преобразуется в электри-ческую Р, которая тратится на нагрев элементов якор-ной цепи. Мощность обмотки возбуждения значительно меньше P2 и на графике баланса мощности обычно не показывается.
Торможение противовключением
Существуют два способа осуществления торможения
42
противовключением для ДПТ НВ:
- изменением направления ЭДС вращения Е;
- изменением полярности напряжения на обмотке якоря.
1. При активном статическом моменте, когда в цепь якоря вводят большое добавочное сопротивление Rд (рис. 3.11). Ток якоря в этом случае уменьшается (т.В), момент двигателя М (т.D) становится меньше активного статического момента Мcа (например, подъемник) и двигатель начинает снижать обороты (МD < Mca и согласно уравнению движения e<0) до
точки К (ω=0), затем под влиянием Мcа реверсируется (ω<0) и разгоняется в направлении, противоположном действию момента двигателя (рис.3.11, прямая КС). После точки К наблюдается режим торможения противовключением, который получил ещё название генераторный режим последовательно с сетью.
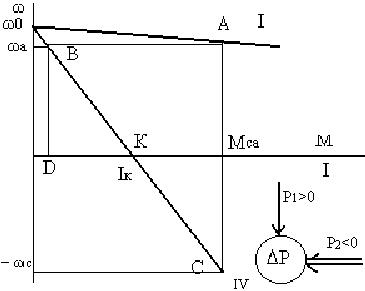
Рис.3.11. Механические и электромехаические характе-ристики ДПТ НВ в режиме торможения противовклю-чением при изменении направления Е
Ток в режиме торможения противовключением по мере возрастания оборотов увеличивается, поскольку со сменой направления вращения (ω< 0) ЭДС изменит свой знак (Е< 0)
43
и будет действовать согласно с напряжением сети, вследствие чего ток становится равным I = (U + Е)/Rяц и растет до значения, при котором тормозной момент достигает величины Мcа. Установившийся режим торможения наступит при скорости - ωс.
Уравнение баланса мощностей для режима торможения
противовключением получим из уравнения электрического равновесия U = I· Rяц + (–Е), умножив его на ток якоря I, при этом получим равенство мощностей в цепи якоря U ·I =
I2· Rяц + (–Е)·I, из которого следует, что Р1>0– двигатель пот-
ребляет активную мощность из сети, P2<0 – к валу двигателя
приложена механическая мощность рабочей машины (действует активный статический момент Мcа ), Р>0 потери мощности в двигателе Р = Р1 + P2.
Таким образом, вся мощность как потребляемая Р1, так и преобразуемая в электрическую P2 тратится на нагрев двигателя, создавая крайне неблагоприятный режим в тепловом отношении, не говоря об энергетической стороне этого режима электромеханического преобразования энергии.
2. Второй способ осуществления торможения про-тивовключением получают путем смены полярности на-пряжения на зажимах якоря. В этом случае ток меняет свое направление и становится отрицательным
IТ = (- Uн - Е)/Rяц<0,
а момент двигателя (рис. 3.12) становится тормозным (т.В). Поскольку полярность напряжения в режиме торможения противовключением совпадает с полярностью ЭДС, то ток в якоре в момент переключения может достичь 20 Iн, что недопустимо по условиям коммутации. Для ограничения тока по условиям коммутации или допустимым ускорениям включают добавочное сопротивление RД в цепь якоря, обеспечивая соблюдения условия IТ < Iдоп, равное RД = (U + Е)/ Iдоп – Rяц.
Тогда уравнение ЭМХ двигателя в режиме торможения противовключением получим из уравнения (3.8) после подстановки в него –U
44
ω = –ωо – IТ·Rяц/(К·Фн) . (3.27)
Характеристика проходит через – о и а (т. В, рис.
3.12). Если при ω = 0 (т. К) Мc2 < Мк, то двигатель изменит направление вращения (совершит реверс) и станет вращаться с частотой – ωс. Если при ω = 0 Мc2 > Мк, то якорь двигателя
будет обтекаться током, оставаясь в неподвижном состоянии,
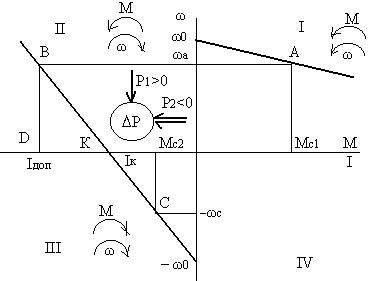
Рис. 3.12 Механические и электромеханические харак-теристики ДПТ НВ при изменении полярности напряже-
ния питания
поскольку ток якоря Iк (по модулю) меньше Iс. Как в первом, так и во втором случае двигатель отключают от сети при достижении ω = 0.
Уравнение баланса мощностей в режиме торможения
противовключением (участок ВК) получают из уравнения электрического равновесия для цепи якоря
–U = (–I) ·Rяц + Е
после умножения на ток якоря с учетом его знака (–I)
(–U)· (–I) = (–I)2 ·Rяц + Е · (–I),
откуда можно сделать вывод об аналогии с режимом тор-можения противовключением при изменении направления
45
ЭДС вращения Е (Р1> 0, P2 <0, Р>0).
3.2.5. Режим пуска дпт нв
При пуске двигателя постоянного тока начальная скорость якоря ω = 0. Тогда согласно уравнению (3..8) пусковой ток Iп = Uн/Rн. По условиям коммутации для ДПТ НВ принимают
Iмакс = Iн , (3.28)
где – перегрузочная способность двигателя.
Если отсутствуют паспортные данные, то ориенти-ровочно принимают
Iмакс = (2…2,5)· Iн
Дальнейшее увеличение тока приводит к появлению кругового огня на коллекторе и выходу из строя электро-двигателя. Из этих соображений следует, что максималь-ный момент двигателя также следует принимать (при от-сутствии паспортных данных) равным
Ммакс = (…,5)·Мн . (3.29)
Для ограничения
пускового тока необходимо снизить
величину напряжения источника питания
в период пуска или ввести в цепь якоря
добавочное сопротивление, чтобы пусковой
ток Iп1=Uн/(Rя+RД)
не превышал максимальный (I п1
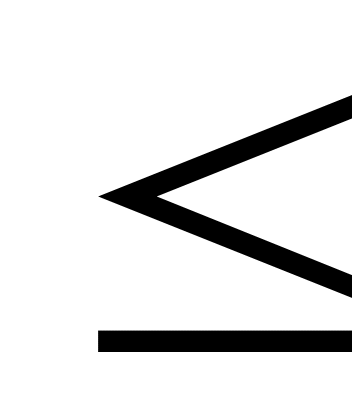 Iмакс). Второй способ известен как
реостатный пуск. По мере разгона якоря
в его обмотке увеличивается э.д.с. (e),
что приводит к уменьшению тока якоря
iя = (Uн – e)/(Rя
+ RД).
Одновременно с уменьшением тока снижается
и момент двигателя, а, следовательно, и
ускорение двигателя. Для поддержания
постоянным среднего ускорения привода
при пуске принимают схему многоступенчатого
включения пускового сопротивления.
Это приводит к росту тока и момента
двигателя при переходе двигателя с
одной пусковой ступени на другую и
поддержанию постоянства среднего
ускорения привода.
Для осуществления реостатного пуска необходимо построить так называемую пусковую диаграмму, которая строится в следующей последовательности:
46
а) по паспортным данным строится естественная элек-тромеханическая характеристика ДПТ НВ в соответствие с
методикой, изложенной в параграфе 3.2.1.
б) на оси тока откладываются две точки со значениями I 1 и I 2, которые находятся из соотношения
I 1 2,5 I н , I 2 1,2 Ic
г
ω1
грузки Мс, отличающимся от номинального момента Мн; и через эти точки проводятся вертикальные линии до пересечения с естественной электромеханической характеристикой;
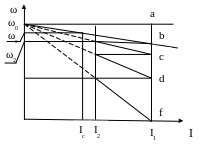
Рис. 3.13. Пусковая диаграмма ДПТ НВ
в) строится первая искусственная реостатная электро-механическая характеристика через точки 0 и I 1 (рис.3.13);
г) через точку пересечения полученной искусственной электромеханичекой характеристики с вертикальной линией, проведенной через точку I 2 , проводится горизонтальная линия до пересечения с вертикалью,
проведенной через точку I 1 (рис. 3.13);
д) строится следующая (вторая) искусственная элект-ромеханическая характеристика через точки 0 и 1.
47
Аналогично строятся последующие искусственные электромеханические характеристики. Количество их равняется
числу ступеней пускового реостата. Последняя горизонталь-ная линия, проведенная через точку пересечения последней искусственной электромеханической характеристики с верти-
калью, проведенной через точку I 2, должна совпадать с точкой
пересечения естественной электромеханической характеристики с вертикалью, проведенной через точку I1 (точка 2, рис. 3.13). Если этого не произошло, необходимо изменить то-
ки I 1 и I 2 и снова провести необходимые построения.
По пусковой диаграмме, во первых, можно определить чис-
ло ступеней пускового реостата (на рис. 3.14 это число состовляет 3), а, во вторых, определить величины ступеней пускового реостата. Например, на рис.3.14 отрезок ab представляет перепад скорости ∆ωс на естественной характеристике при токе I1, равный
∆ωс = I1Rяц/КФ,
т.е. при определенном масштабе отрезок ab представляет сопротивление Rяц. Отрезок ac представляет перепад скорости на последней исскуственной характеристике при токе I1, равный ∆ωс = I1 (Rяц + Rп3 )/КФ, (здесь Rп3 есть последняя ступень пускового реостата). Тогда отрезок bc, равный разности отрезков ac и ab, будет представлять сопротивление Rп3. = (Rяц + Rп3 ) - Rяц. Аналогично можно показать, что отрезок cd представляет последнюю ступень пускового реостата Rп2 ,
а отрезок df - ступень пускового реостата Rп1.
3.3. Механические и электромеханические харак
теристики электродвигателей постоянного тока с по
следовательным возбуждением
У двигателей постоянного тока последовательного возбуждения (ДПТ ПВ) обмотка якоря и обмотка возбуждения включаются последовательно (рис. 3.14). Вследствие чего с измене-
нием тока нагрузки меняется и величина магнитного потока
48
Ф. А поскольку зависимость кривой намагничивания Ф = f(I) нелинейная (рис. 3.15), то аналитического выражения ЭМХ и
механическая характеристика не имеют.
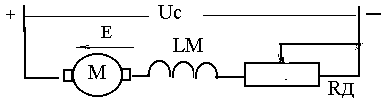
Рис. 3.14. Схема ДПТ ПВ
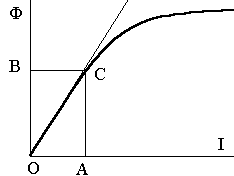
Рис. 3.15. Кривая намагничивания
Поскольку физические процессы, протекающие в ДПТ последовательного возбуждения, аналогичны ДПТ НВ, то меха-
ническая и электромеханическая характеристики двигателя постоянного тока с последовательным возбуждением описываются теми же уравнениями, что и для двигателя постоянного тока с независимым возбуждением (3.8 и 3.9) с той лишь разницей, что поток Ф является функцией тока якоря (рис. 3.15) и сопротивление якорной цепи Rдв является суммой сопротивлений обмотки якоря и обмотки возбуждения.
Для построения естественных механической и электромеханической характеристик используются универсальные рабочие характеристики (рис. 3.16).
Среди универсальных рабочих характеристик уже имеется электромеханическая характеристика = f(Iя), а для расчета механической характеристики = f(М) используется зависи -
49
мость М = f(Iя). При аппроксимации кривой намагничивания линейной зависимостью в области малых значений Iя (Iя 0,3Iн) электромеханическая и
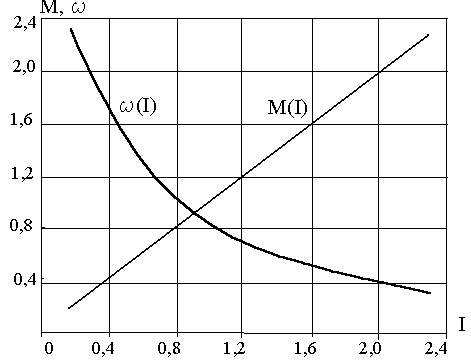
М, , I в относительных единицах
Рис. 3.16. Универсальные характеристики ДПТ ПВ
механическая характеристики описываются гиперболической зависимостью, асимптотой которой является ось скоростей. Действительно, в области значений токов (отрезок ОА рис. 3.15) зависимость Ф = f(I) выражается через коэффициент ап- проксимации α, определяемый углом наклона аппроксимируемой линейной зависимостью ( отрезок ОС ), т.е. Ф = α Iя. После
подстановки значения Ф в выражение (3.8) получаем уравнение
электромеханической характеристики
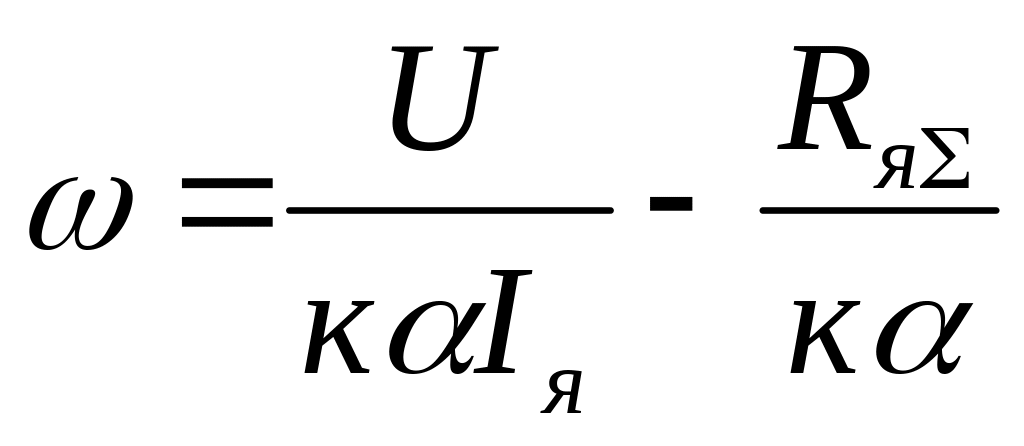 ; (3.30)
Подставляя значение Ф в выражение (3.3), получаем